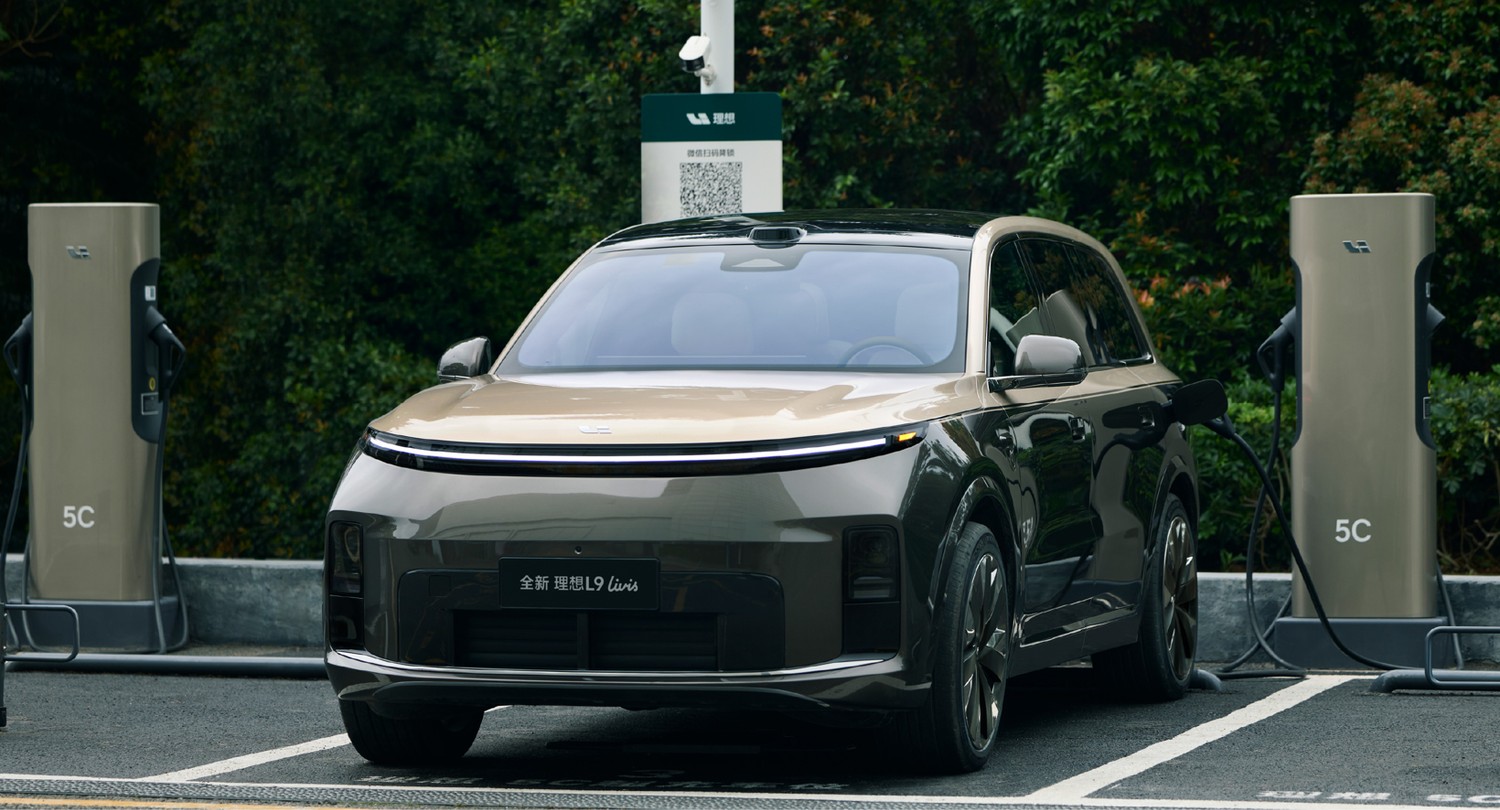
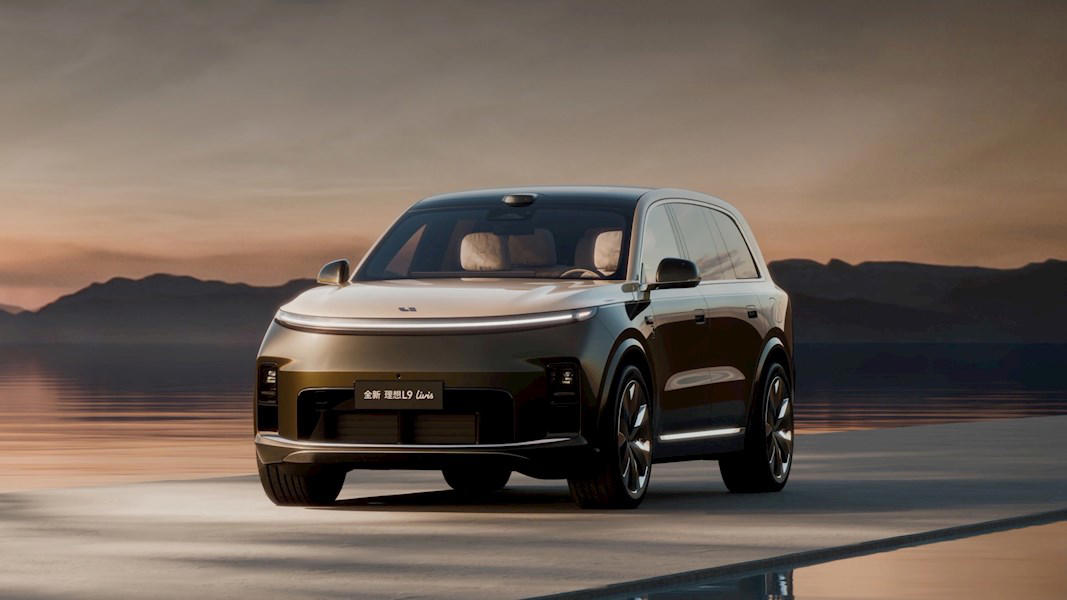
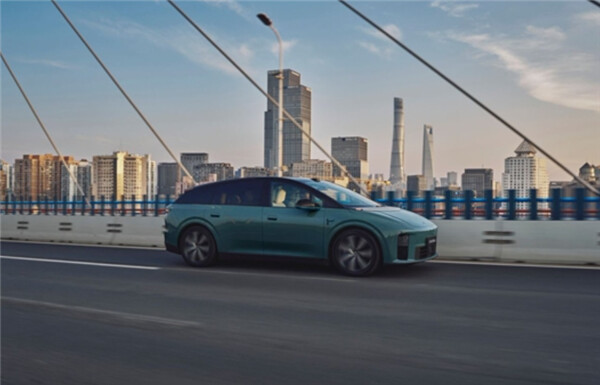
近日,恩智浦半导体宣布,理想汽车联合德赛西威及恩智浦半导体,基于恩智浦Trimension NCJ29D6超宽带(UWB)解决方案,实现近场感知与自动泊车辅助,并已在理想L9 Livis车型上量产落地。 该方案从整车架构层面设计多场景的融合感知系统,以“单平台融合”思路将多场景感知与通信能力集成于统一UWB平台,支持自动泊车辅助、数字钥匙、儿童遗留检测(CPD)及脚踢感应等多项功能。 一项最初用来“开车门”的技术,如今开始替车“看路”。UWB的角色,正在转变。 从“开门”到“看路”,UWB应用场景扩容 与过去车辆在保险杠上布置超声波雷达不同,理想L9 Livis将UWB锚点藏进车身内部,保险杠不再需要为一圈探头开孔。 这是UWB应用到车外感知后,最先能观察到的变化,但更实质的变化,是硬件的分工方式。 在近期恩智浦“UWB智能泊车辅助及汽车近场感知应用”媒体沟通会上,德赛西威相关产品负责人黄文林指出,要实现上述多功能,过去要靠超声波、毫米波、摄像头辅助和脚踢电容传感器等来实现,“大概3到4种,甚至5种以上的硬件”。 而在理想L9 Livis上,这些任务被收拢到了一套UWB平台上。 据介绍,理想L9 Livis采用前5后5的锚点布局,同时承担自动泊车辅助、数字钥匙、儿童遗留检测、脚踢感应等功能,后续L8、L6等车型采用前4后4布局,今年理想首发的6款车型均应用这套平台方案与工具链。 理想汽车、德赛西威、恩智浦联手!UWB近场感知与自动泊车辅助方案量产落地L9 Livis UWB在数字钥匙上的应用,大家并不陌生。作为UWB上车的第一站,它与蓝牙、NFC等同台竞争,靠的是测距精度和信息安全,既能更准确判断钥匙位置,也更难被中继信号欺骗。 而当同一套硬件能承担的场景越来越多,这项技术的价值,也有望从“钥匙”延伸出去。 恩智浦大中华区资深市场经理董珀把UWB的功能概括为测距与雷达两类。窄脉冲不仅携带飞行时间信息,还能在障碍物反射中体现多普勒效应,小到婴儿呼吸的微小运动,大到脚踢动作和泊车时车辆与障碍物的相对运动,都在它可探测的范围里。 儿童遗留检测的加速普及,则给了UWB车内雷达一个更确定的落点。这一功能很大程度上由新车评价体系推动:2023年E-NCAP率先为CPD设置加分项,中国C-NCAP随后跟进,且都在持续提高对直接探测的要求。从鼓励配置到提高门槛,CPD正在从“有没有”变成“测得准不准”。 这些功能并非今年才出现,数字钥匙、脚踢感应和儿童遗留检测此前都已落地。今年的变化发生在车外。恩智浦大中华区汽车电子事业部资深总监周翔提到,理想新车第一次把UWB雷达用在车外,替代超声波雷达。 从数字钥匙到车内雷达,再到车外泊车,UWB的能力,正从确认“钥匙在哪里”,延伸到判断“车周围有什么”。 但这一步并不轻松。理想这套方案由三方共同推进:理想主导整车架构定义与用户体验,德赛西威负责系统集成、功能开发与工程实现,恩智浦提供芯片底层支持。 据黄文林介绍,该项目从2023年提出概念到量产历时三年,仅POC就做了两轮、验证超过一年,还围绕设备仿真、整车布置检测和自动化工具对比做了上百次验证与校正。 这套平台沉淀的,还有一套算法架构与量产验证工具链,让平台化不只是“一辆车上功能多”,而是后续车型能够复用已有成果、缩短开发周期。 从“外观”到“信息”,感知才是关键 UWB能藏进车身,原理并不复杂:传统超声波是机械波,探头不开孔就会被保险杠遮挡,UWB是电磁波,可以穿透非金属保险杠。 外观之外,更值得关注的是传感器能返回多少信息。 黄文林解释,在这套方案对比的传统USS工作模式下,超声波雷达像蝙蝠一样发波、遇障反射、返回距离,即便探测范围内有多个目标,通常也只返回最近那个障碍物的距离,不能直接做空间角度测量。多探头系统还能靠整车融合算法进一步估算位置,但单模块能给出的信息维度仍然有限。 与超声波单模块主要返回最近距离不同,UWB近场雷达输出的是点云数据,单模块就能提供方位角、高度和速度等维度。黄文林介绍,UWB单模块在近距离内可检测三个甚至更多目标,而传统USS单模块只返回一个最近目标。 这套项目方案里,UWB垂直视场角为90度,对比的USS方案约45到60度,UWB刷新周期50ms、USS方案约150ms,单位时间内刷新次数约为后者的3倍。 更宽的垂直视场角,让贴近地面的低矮障碍物更容易被覆盖,更快的刷新,则意味着泊车时对障碍物的提醒能来得更及时。 这些能力落到真实停车场,对应的是路沿、台阶、限位器、地锁这类低矮目标,以及墙面突出的水管、消防栓、空调外机等障碍物。只返回一个最近距离,很难完整描述这样的环境。 UWB要做的,不只是“检测到”。对水迹、减速带、潮湿路面和铁轨等无关目标,系统要通过算法滤除,避免把能安全通过的区域频繁报成障碍物。 全天候能力同样是重点。黄文林提到,雨雪雾会影响机械波穿透,摄像头也可能失效,团队已在东北低温、雪天等环境做实测,验证UWB在恶劣条件下的障碍物检测。 除了泊车,低功耗是UWB承接哨兵模式的基础。周翔在现场谈到,哨兵模式最大的痛点就在能耗上:只要整车摄像头开着,中央计算平台和ADAS系统就得跟着开,功耗很大。UWB的思路,是平时把所有大功耗部件关掉,由UWB监测近场信号变化,检测到人或障碍物靠近后再唤醒摄像头。 这依赖较低的占空比。恩智浦技术专家罗志昕解释,雷达发波周期约5毫秒,真正开启只有100到150微秒。据企业介绍,测距平均电流可控制在5毫安以内,哨兵模式还能更低。 也就是说,UWB能扩展场景,靠的不是每一项指标都胜过原有传感器,而是同时提供了测距、点云感知和低功耗在线能力。 UWB自身也有需要补齐的部分。董珀在现场谈到,电磁波的多普勒效应对静态检测有一定要求,需要其他方案解决,黄文林也承认,PAS 2.0的静态检测还没做到百分百体验。 在舱内CPD上,UWB也并非唯一选择。毫米波雷达已先一步商业化落地,在距离、角度精度和点云丰富度上更有优势,UWB的差异化,在于系统成本、功耗,以及一套硬件同时承担多种用途。 但董珀同时表示,替代超声波是方向,只是需要时间,超声波在车上用了十几二十年,历史路径和成熟度仍在,这个替代会是一个渐进的过程。 从“量产”到“普及”,破题正在进行 当UWB从一项功能变成一项平台,问题也随之改变:多项功能如何稳定共存,系统成本如何真正下降,手机生态和下一代标准又如何支撑继续扩展。这些问题,恩智浦在现场逐一作了回应。 多功能共存,先要解决射频资源分配。 罗志昕解释,NCJ29D6芯片内部射频发射器只有一个,“一个时刻只能发一种数据,要么发雷达,要么发测距,同时发就会相互干扰,所以一定是分时复用”。 分时之所以可行,是因为UWB脉冲占空比很小。以测距为例,96毫秒或188毫秒的周期里,实际只工作几百微秒,雷达发波周期约5毫秒,真正开启也只有100到150微秒,射频大部分时间是空闲的。 在此之上,软件通过API在两种模式间切换,把雷达帧插进测距的空闲间隙,一颗芯片便同时兼顾了测距和雷达两种功能。 多个锚点和多种信号共存,还要处理干扰。车内锚点可以通过总线或空间同步协调,窄带干扰由芯片内置的窄带抵消机制处理,宽带碰撞则通过分时、跳频和算法过滤来降低。 这些工程细节,决定了平台化能否从功能展示走向稳定量产。 功能之外,成本是更现实的问题。UWB的成本逻辑,是用一套硬件承接多项任务,而不是单独比较一颗UWB芯片和一颗超声波探头的价格。 黄文林在现场解释,这套方案不是靠削减硬件降本,而是通过能力复用,在保持或提升性能的同时带来整车成本优势。 成本下降还与锚点数量直接相关。当前数字钥匙常见4+1或4+2架构,原因是人体、车体和金属遮挡会影响覆盖与精度。减少锚点可以降本,但不能用牺牲定位性能来换。 生态是另一项变量,但不同功能受的影响不同。手机UWB生态主要影响数字钥匙的体验和普及,而UWB泊车雷达能否扩展,更直接取决于整车成本、感知性能和平台复用价值,两者不能简单绑定。 董珀认为,UWB已在国内中高端车型中形成一定规模,但继续向下普及仍受手机生态和成本制约。国内以安卓智能机为主,UWB在安卓端的安装节奏相对缓慢,会影响车企对数字钥匙的配置决策。 蓝牙也没有停在原地。Channel Sounding正在引入相位测距和往返时间测距,改变过去主要依赖信号强度估算距离的方式,测距精度和安全性都在提升,芯片成本也在下降。 董珀并不回避蓝牙的生态优势:“它的生态非常好,手机基本上都有。”在他看来,两者并非完全冲突,蓝牙会继续提升测距能力,UWB则向更多感知与通信应用拓展。 从产业格局看,UWB也并非只有单一供应商路线,其他芯片厂商和国产供应商都在推进相关方案,不同方案的成本、性能和量产能力也会影响车企选择。 值得注意的是,下一代标准的更新,有望继续推高UWB的能力上限。董珀在现场预计,IEEE 802.15.4ab将大幅压缩测距帧的时间占用,“一个毫秒以内,大概只有100多个微秒”,从而为雷达业务腾出更多时间。同时,双端的链路预算“可以提升20个DB,整体我们的测距的倍数基本上是10倍以上”,数据通信速率至少达到50Mbps、最高124.8Mbps。 他透露,恩智浦支持4ab的D8芯片将在明年初推出工程样品。若这些能力兑现,数字钥匙所需锚点有望减少,静态检测和多锚点同步也可能改善。 站在量产落地的节点回看,UWB的角色正在转变。决定它能走多远的,已不再是能不能替代超声波,而是这些工程、成本、生态与标准问题,能否被逐一解决。